장 개요
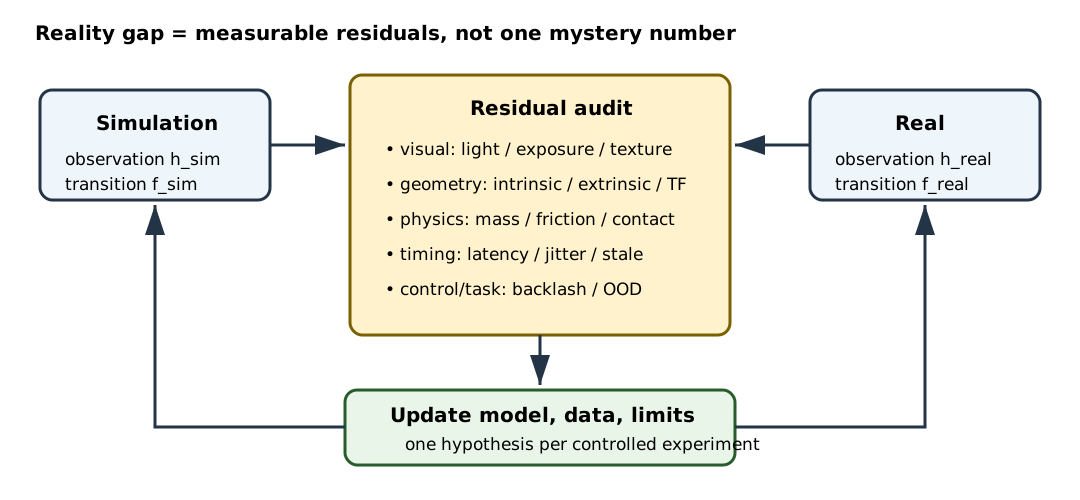
시뮬레이션에서 95% 성공한 정책이 실물에서 실패하는 원인은 “현실이 더 복잡해서”라는 한 문장으로 끝나지 않는다. 카메라 외부 파라미터 8 mm 오차, USB 통신의 60 ms 꼬리 지연, 서보 백래시, 그리퍼 마찰, 조명 반사처럼 서로 다른 오차가 관측과 행동 루프에서 합성된다. 실무의 Sim2Real은 모델을 한 번 더 학습하는 일이 아니라, 오차를 측정하고 안전하게 가설을 검증하는 시스템 엔지니어링이다.
이 장에서는 Reality Gap을 시각, 기하, 동역학, 시간, 제어, 과업 분포의 여섯 축으로 분해한다. 이어 저역통과 필터(Low-Pass Filter), 지수이동평균(Exponential Moving Average, EMA), 시간 앙상블(Temporal Ensembling)을 구분하고, 작업공간 경계와 워치독을 가진 안전 감독기를 만든다. 마지막으로 SO-101 Pick & Place 정책을 dry-run에서 정상 속도까지 단계적으로 승격하고 성공률과 신뢰구간을 보고한다.
안전 면책: SO-101과 같은 저가형 교육용 로봇이라도 끼임, 충돌, 낙하, 과전류 위험이 있다. 이 장은 위험성 평가나 인증 지침이 아니다. ISO 10218-1:2025는 산업용 로봇 자체의 안전 요구를, ISO 10218-2:2025는 통합과 로봇 셀을 다룬다. 적용 범위와 현장 규정은 별도로 판단해야 한다.[ISO, 2025]